 Espanya · Europa

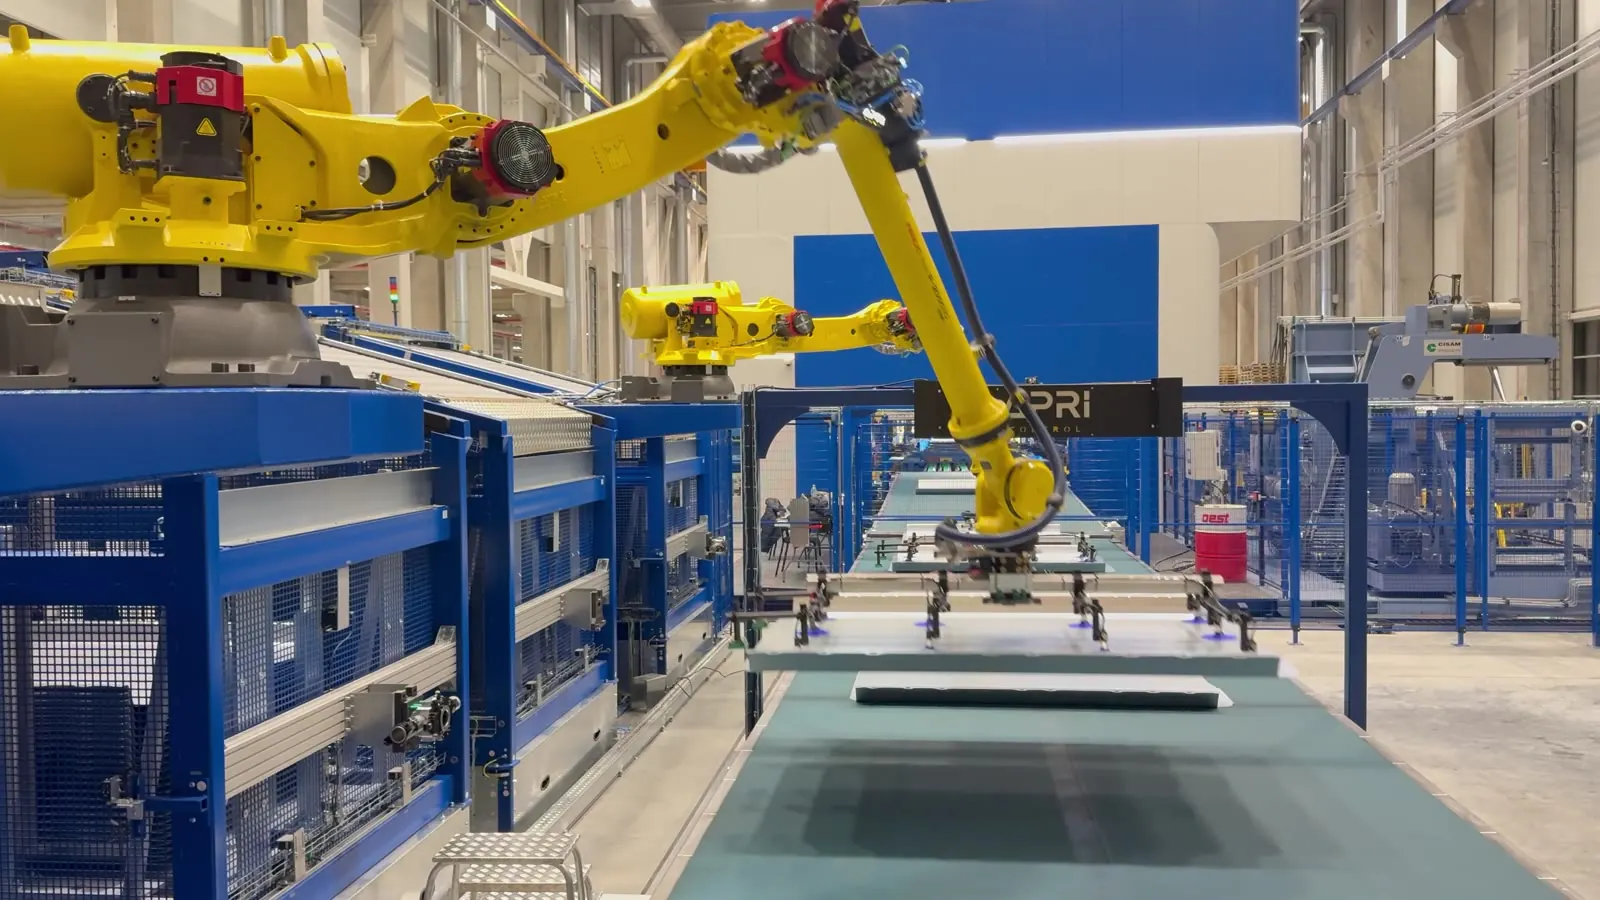
Dues maneres de treure la peça de la línia
Apilament: el robot deixa les peces unes sobre les altres en un contenidor o un palet. Funciona amb peces que es poden recolzar entre si sense marcar-se: reforços, suports, peces estructurals o peces que encaixen entre elles.
Racking: el robot col·loca cada peça en una posició fixa d'un rack, separada de les altres. És l'habitual amb panells de superfície vista i amb peces grans que es deformarien o es ratllarien si s'apilessin.
Què decideix entre un i altre
| Criteri | Apilament | Racking |
|---|---|---|
| Superfície | Peça oculta o estructural | Peça de superfície vista |
| Contenidor | Palet o contenidor estàndard | Rack específic de la peça, gairebé sempre del client |
| Posició de deixada | Capa a capa, amb alçada variable | Posició fixa per peça, amb tolerància del rack |
| Pinça | Senzilla, sovint magnètica o de buit | De buit, adaptada a la forma del panell |
| Punt delicat | Separar i centrar les peces en apilar | Racks gastats o deformats que no repeteixen posició |
Moltes vegades no es tria: ho decideix el contenidor que demana el client final. El primer que convé aclarir és en quin contenidor ha de sortir cada peça.
Què cal mirar a la línia
- Cops per minut i peces per cop. Marquen el cicle del robot. Si la premsa treu dues peces per cop o el ritme és alt, pot caldre un segon robot.
- Canvi de contenidor sense aturar. Amb un sol lloc, la línia s'atura cada cop que s'omple un rack. Amb dos o més, el carretó en canvia un mentre el robot n'omple un altre.
- Referències. Si la línia fa diverses peces, la pinça i el programa han de canviar amb elles: canvi automàtic d'eina i un programa per referència.
- Estat dels racks. Els racks reals no són tots iguals. Cal preveure jocs, centradors o una comprovació abans de deixar la peça.
- Seguretat i accessos. Per on entra el carretó, quines portes i barreres protegeixen cada lloc i com es rearma sense perdre el cicle.
- Dades. Què vol saber la planta: peces per rack, racks complets, aturades. Es pot enviar al MES per MQTT.
Un cas: racking de panells a Hongria
En una planta d'Hongria, dos robots FANUC R-2000iC carreguen panells en racks a final de línia amb pinces de buit. La cèl·lula es va dissenyar i simular en 3D, es va provar completa al nostre taller d'Ortuella i es va posar en marxa a planta. La HMI mostra la cèl·lula en 3D amb l'estat real de portes, bolets, racks i eines, i la producció va al MES per MQTT.
Què necessitem per proposar-te la cèl·lula
- El layout de la sortida de la línia i l'espai disponible.
- Les peces: CAD o fotos, pes i quantes per cop.
- Cops per minut i torns.
- El contenidor o rack de cada peça, amb fotos o plànols.
- La marca de robot i de PLC de la planta, si hi ha estàndard.
Amb aquestes dades et retornem una primera proposta amb la cèl·lula a la teva nau. No té cost.
Preguntes freqüents
Es pot automatitzar el final de línia sense tocar les premses?
Sí. La cèl·lula de final de línia recull la peça a la sortida de l'última premsa o de la cinta i només necessita intercanviar uns quants senyals amb la línia. Les premses continuen com estan.
Què passa quan s'omple un rack?
Es dissenya la cèl·lula amb més d'un lloc de rack: mentre el robot n'omple un, el carretó canvia l'altre. Les portes i barreres de cada lloc permeten entrar a canviar-lo sense aturar el robot.
Serveix la mateixa cèl·lula per a diverses referències?
Sí, si es preveu des del principi: canvi automàtic de pinça, un programa per referència i els racks de cada peça donats d'alta al PLC.
Podem veure la cèl·lula funcionant abans que arribi a planta?
Sí. La muntem i la provem al nostre taller (FAT) amb les teves peces i els teus racks abans d'enviar-la.