 España · Europa

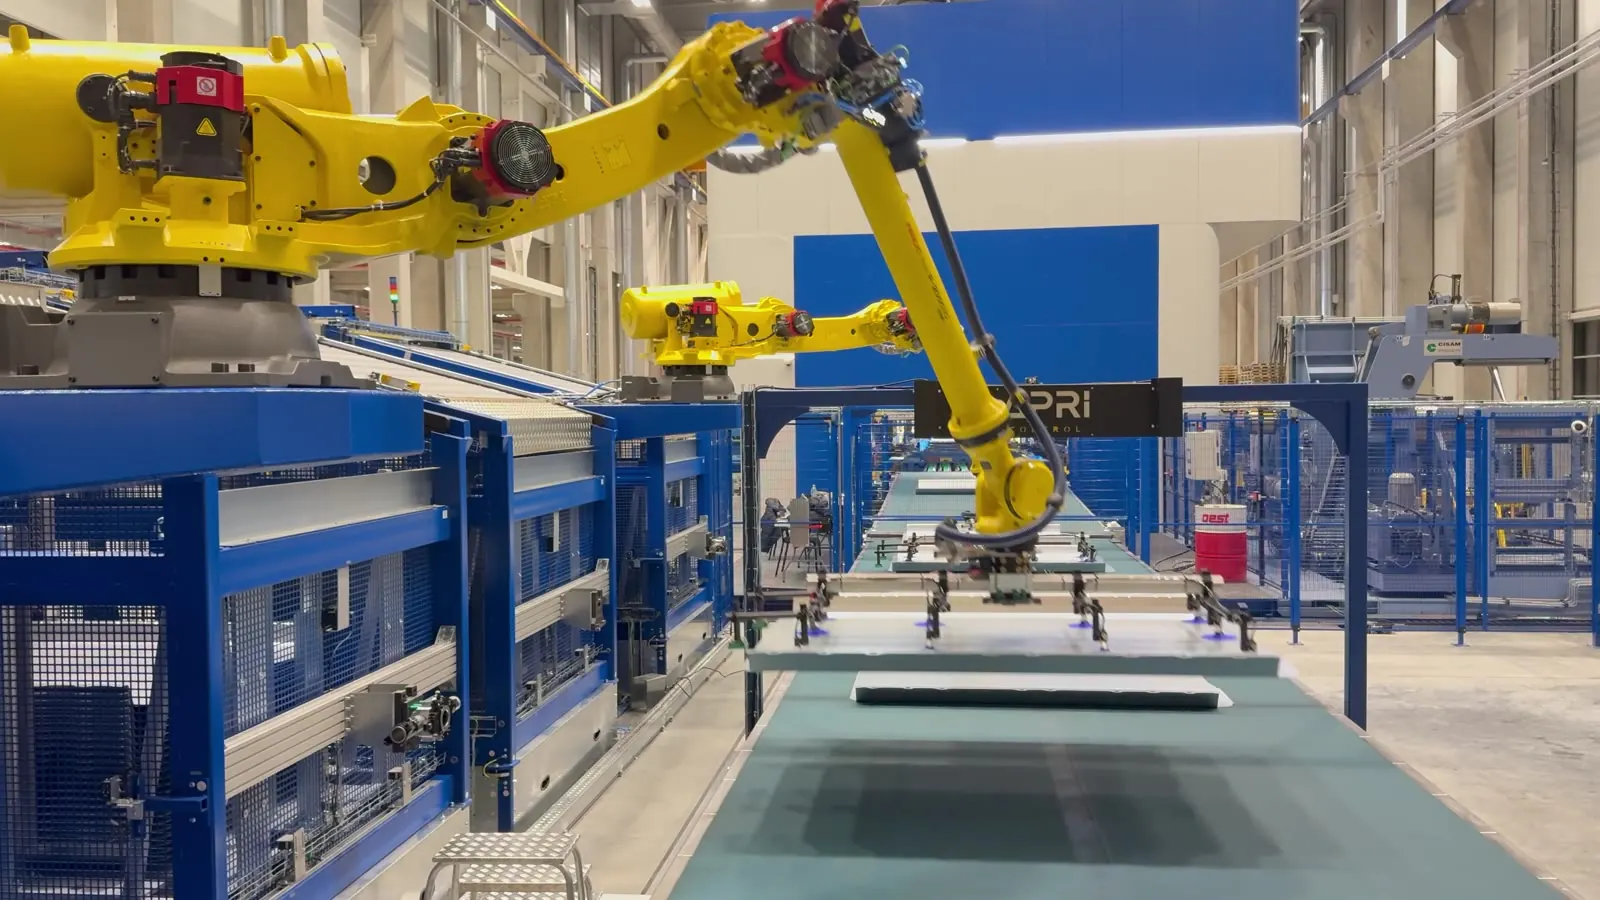
Dos formas de sacar la pieza de la línea
Apilado: el robot deja las piezas unas encima de otras en un contenedor o un palé. Funciona con piezas que se pueden apoyar entre sí sin marcarse: refuerzos, soportes, piezas estructurales o piezas que anidan.
Racking: el robot coloca cada pieza en una posición fija de un rack, separada de las demás. Es lo habitual con paneles de superficie vista y con piezas grandes que se deformarían o se rayarían si se apilaran.
Qué decide entre uno y otro
| Criterio | Apilado | Racking |
|---|---|---|
| Superficie | Pieza oculta o estructural | Pieza de superficie vista |
| Contenedor | Palé o contenedor estándar | Rack específico de la pieza, casi siempre del cliente |
| Posición de dejada | Capa a capa, con altura variable | Posición fija por pieza, con tolerancia del rack |
| Garra | Sencilla, a menudo magnética o de vacío | De vacío, adaptada a la forma del panel |
| Punto delicado | Separar y centrar las piezas al apilar | Racks gastados o deformados que no repiten posición |
Muchas veces no se elige: lo decide el contenedor que pide el cliente final. Lo primero que conviene aclarar es en qué contenedor tiene que salir cada pieza.
Qué hay que mirar en la línea
- Golpes por minuto y piezas por golpe. Marcan el ciclo del robot. Si la prensa saca dos piezas por golpe o el ritmo es alto, puede hacer falta un segundo robot.
- Cambio de contenedor sin parar. Con un solo puesto, la línea se para cada vez que se llena un rack. Con dos o más, la carretilla cambia uno mientras el robot llena otro.
- Referencias. Si la línea hace varias piezas, la garra y el programa tienen que cambiar con ellas: cambio automático de herramienta y un programa por referencia.
- Estado de los racks. Los racks reales no son todos iguales. Hay que prever holguras, centradores o una comprobación antes de dejar la pieza.
- Seguridad y accesos. Por dónde entra la carretilla, qué puertas y barreras protegen cada puesto y cómo se rearma sin perder el ciclo.
- Datos. Qué quiere saber la planta: piezas por rack, racks completos, paradas. Se puede mandar al MES por MQTT.
Un caso: racking de paneles en Hungría
En una planta de Hungría, dos robots FANUC R-2000iC cargan paneles en racks a final de línea con garras de vacío. La célula se diseñó y se simuló en 3D, se probó completa en nuestro taller de Ortuella y se puso en marcha en planta. La HMI enseña la célula en 3D con el estado real de puertas, setas, racks y herramientas, y la producción va al MES por MQTT.
Qué necesitamos para proponerte la célula
- El layout de la salida de la línea y el espacio disponible.
- Las piezas: CAD o fotos, peso y cuántas por golpe.
- Golpes por minuto y turnos.
- El contenedor o rack de cada pieza, con fotos o planos.
- La marca de robot y de PLC de la planta, si hay estándar.
Con esos datos te devolvemos una primera propuesta con la célula en tu nave. No tiene coste.
Preguntas frecuentes
¿Se puede automatizar el final de línea sin tocar las prensas?
Sí. La célula de final de línea recoge la pieza a la salida de la última prensa o de la cinta y solo necesita intercambiar unas pocas señales con la línea. Las prensas siguen como están.
¿Qué pasa cuando se llena un rack?
Se diseña la célula con más de un puesto de rack: mientras el robot llena uno, la carretilla cambia el otro. Las puertas y barreras de cada puesto permiten entrar a cambiarlo sin parar el robot.
¿Sirve la misma célula para varias referencias?
Sí, si se prevé desde el principio: cambio automático de garra, un programa por referencia y los racks de cada pieza dados de alta en el PLC.
¿Podemos ver la célula funcionando antes de que llegue a planta?
Sí. La montamos y la probamos en nuestro taller (FAT) con tus piezas y tus racks antes de enviarla.