 Spanien · Europa

Zwei Wege, das Teil aus der Linie zu nehmen
Stapeln: Der Roboter legt die Teile übereinander in einen Behälter oder auf eine Palette. Das funktioniert bei Teilen, die sich ohne Abdrücke aufeinanderlegen lassen: Verstärkungen, Halter, Strukturteile oder ineinander stapelbare Teile.
Racking: Der Roboter legt jedes Teil an eine feste Position in einem Rack, getrennt von den anderen. Das ist üblich bei Außenhautteilen und großen Teilen, die sich beim Stapeln verformen oder zerkratzen würden.
Was die Entscheidung bestimmt
| Kriterium | Stapeln | Racking |
|---|---|---|
| Oberfläche | Verdecktes oder Strukturteil | Außenhautteil |
| Behälter | Palette oder Standardbehälter | Teilespezifisches Rack, fast immer vom Kunden |
| Ablageposition | Lage für Lage, mit wechselnder Höhe | Feste Position pro Teil, mit Rack-Toleranz |
| Greifer | Einfach, oft Magnet oder Vakuum | Vakuum, an die Paneelform angepasst |
| Knackpunkt | Teile beim Stapeln vereinzeln und zentrieren | Abgenutzte oder verbogene Racks, die keine wiederholbare Lage bieten |
Oft gibt es keine Wahl: Der vom Endkunden geforderte Behälter entscheidet. Zuerst sollte geklärt werden, in welchem Behälter jedes Teil ausgeliefert werden muss.
Worauf es in der Linie ankommt
- Hübe pro Minute und Teile pro Hub. Sie bestimmen die Taktzeit des Roboters. Liefert die Presse zwei Teile pro Hub oder ist der Takt hoch, kann ein zweiter Roboter nötig sein.
- Behälterwechsel ohne Stopp. Mit nur einer Station steht die Linie jedes Mal, wenn ein Rack voll ist. Mit zwei oder mehr wechselt der Stapler eines, während der Roboter ein anderes füllt.
- Teilevarianten. Fertigt die Linie mehrere Teile, müssen Greifer und Programm mitwechseln: automatischer Werkzeugwechsel und ein Programm pro Variante.
- Zustand der Racks. Reale Racks sind nicht alle gleich. Spiel, Zentrierungen oder eine Prüfung vor dem Ablegen müssen eingeplant werden.
- Sicherheit und Zugänge. Wo der Stapler einfährt, welche Türen und Lichtgitter jede Station schützen und wie quittiert wird, ohne den Takt zu verlieren.
- Daten. Was das Werk wissen will: Teile pro Rack, volle Racks, Stillstände. Das lässt sich per MQTT ans MES senden.
Ein Beispiel: Paneel-Racking in Ungarn
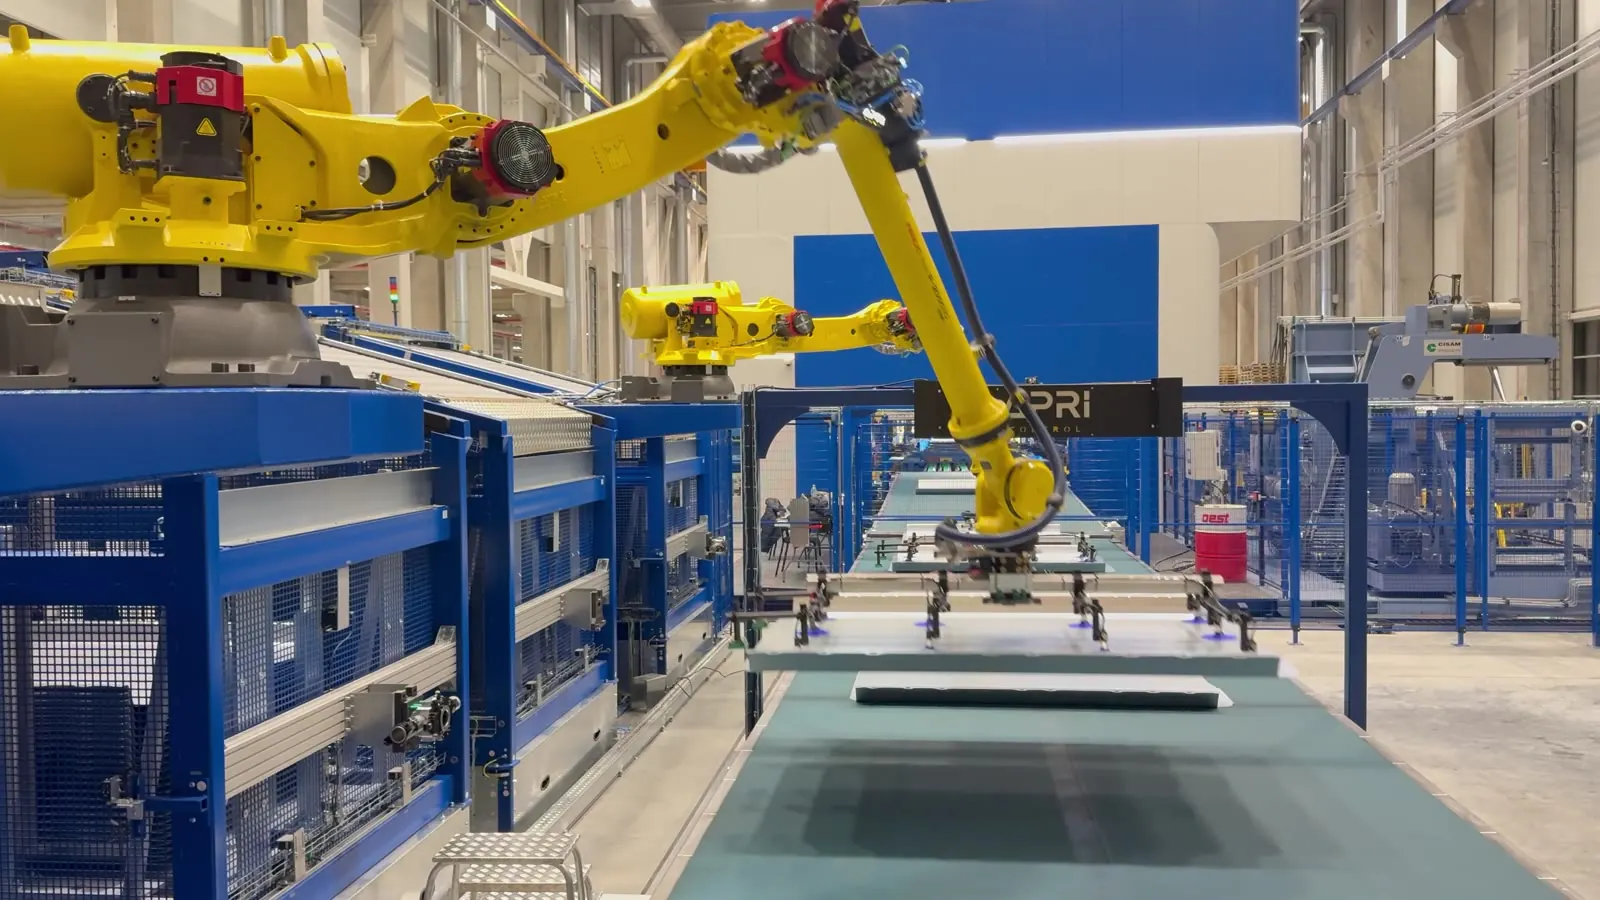
In einem Werk in Ungarn beladen zwei FANUC R-2000iC am Linienende mit Vakuumgreifern Racks mit Paneelen. Die Zelle wurde in 3D konstruiert und simuliert, in unserer Werkstatt in Ortuella komplett getestet und im Werk in Betrieb genommen. Die HMI zeigt die Zelle in 3D mit dem realen Zustand von Türen, Not-Halt, Racks und Werkzeugen, und die Produktion geht per MQTT ans MES.
Was wir für ein Zellenkonzept brauchen
- Das Layout des Linienausgangs und den verfügbaren Platz.
- Die Teile: CAD oder Fotos, Gewicht und Anzahl pro Hub.
- Hübe pro Minute und Schichten.
- Den Behälter oder das Rack jedes Teils, mit Fotos oder Zeichnungen.
- Die Roboter- und SPS-Marke des Werks, falls es einen Standard gibt.
Mit diesen Angaben erhalten Sie ein erstes Konzept mit der Zelle in Ihrer Halle. Kostenlos.
Häufige Fragen
Lässt sich das Linienende automatisieren, ohne die Pressen anzufassen?
Ja. Die Zelle am Linienende nimmt das Teil am Ausgang der letzten Presse oder vom Band ab und tauscht nur wenige Signale mit der Linie aus. Die Pressen bleiben, wie sie sind.
Was passiert, wenn ein Rack voll ist?
Die Zelle wird mit mehr als einer Rack-Station ausgelegt: Während der Roboter eine füllt, wechselt der Stapler die andere. Türen und Lichtgitter jeder Station erlauben den Wechsel, ohne den Roboter anzuhalten.
Kann dieselbe Zelle mehrere Teilevarianten bearbeiten?
Ja, wenn es von Anfang an vorgesehen ist: automatischer Greiferwechsel, ein Programm pro Variante und die Racks jedes Teils in der SPS angelegt.
Können wir die Zelle im Betrieb sehen, bevor sie ins Werk kommt?
Ja. Wir bauen und testen sie in unserer Werkstatt (FAT) mit Ihren Teilen und Racks, bevor wir sie versenden.